歌锐「牛顿X」登场:以平台化生态,开启智能外科新阶段
COA 2026已圆满落幕,作为国内骨科领域规模最大的年度会议,这场盛会历来被视为观察行业技术走向的重要窗口。
今年的展馆里,一个趋势比以往更加清晰:行业的竞争焦点,正在从单品突围,转向体系与生态的较量。其中,歌锐科技的展示颇具代表性。
生态协同,正在成为新的竞争维度
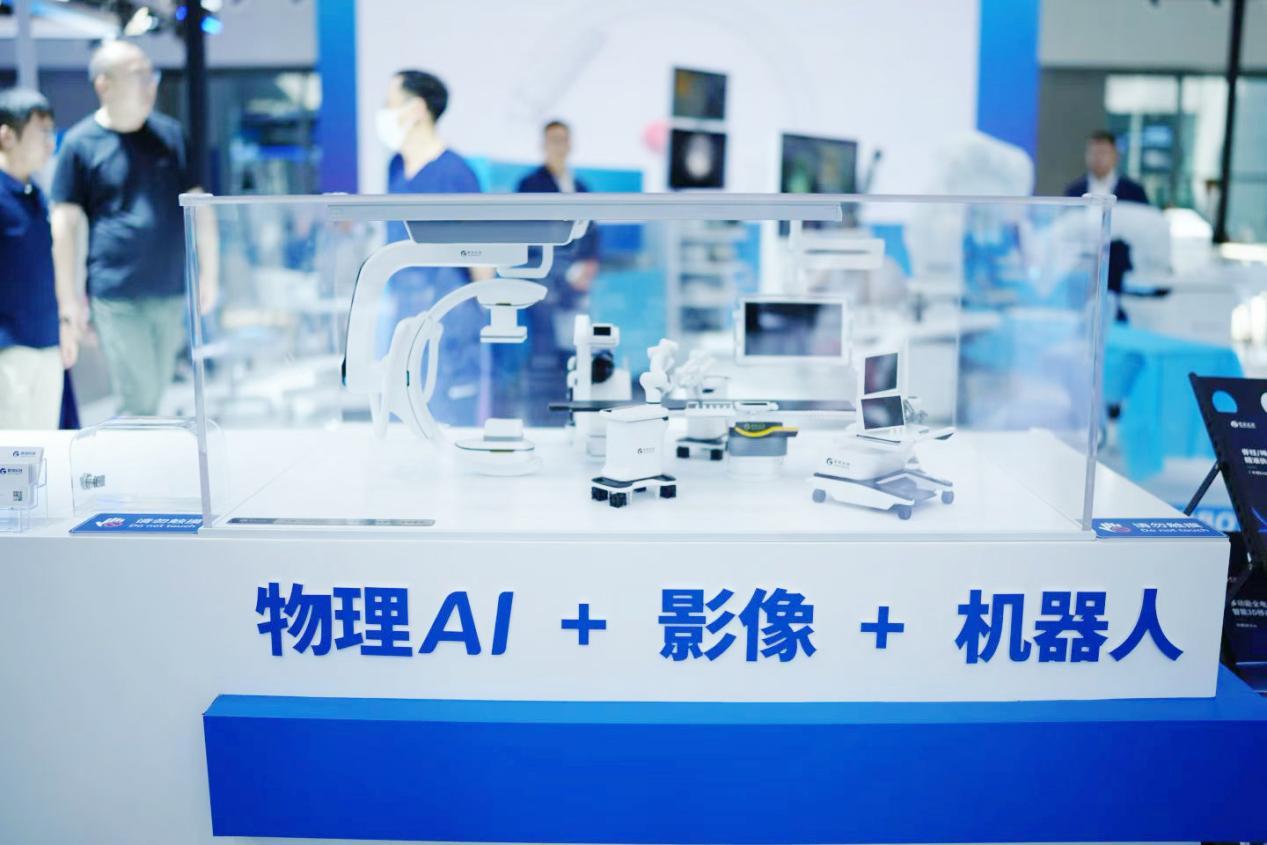
歌锐科技此次展出的并非单一设备,而是「牛顿X」全域微创智能平台:「牛顿Endo」系列精准执行手术机器人、「牛顿3D」系列移动影像机器人、「牛顿Vascular」系列智能DSA、「牛顿META」远程机器人手术系统,该平台把影像感知、智能规划、机器人精准执行与远程操控协同打造成一条完整链路,形成了“物理AI+影像+机器人”的一体化方案。
现场演示的三个环节直观印证了这一方向:主从力控技术使机械臂能够跟随术者操作意图实现精准执行;术中影像与实时感知数据汇入同一闭环,支撑手术全程的量化决策;远程手术系统则验证了优质术式能力跨地域复现的可能性。
中国微创脊柱外科开拓者周教授用三个词评价这条技术路径:“可量化、可追溯、可优化”。借助影像、传感器和机器人控制技术,部分依赖医生经验的手术操作,可以逐步形成有数据记录、能够复核和持续优化的流程。
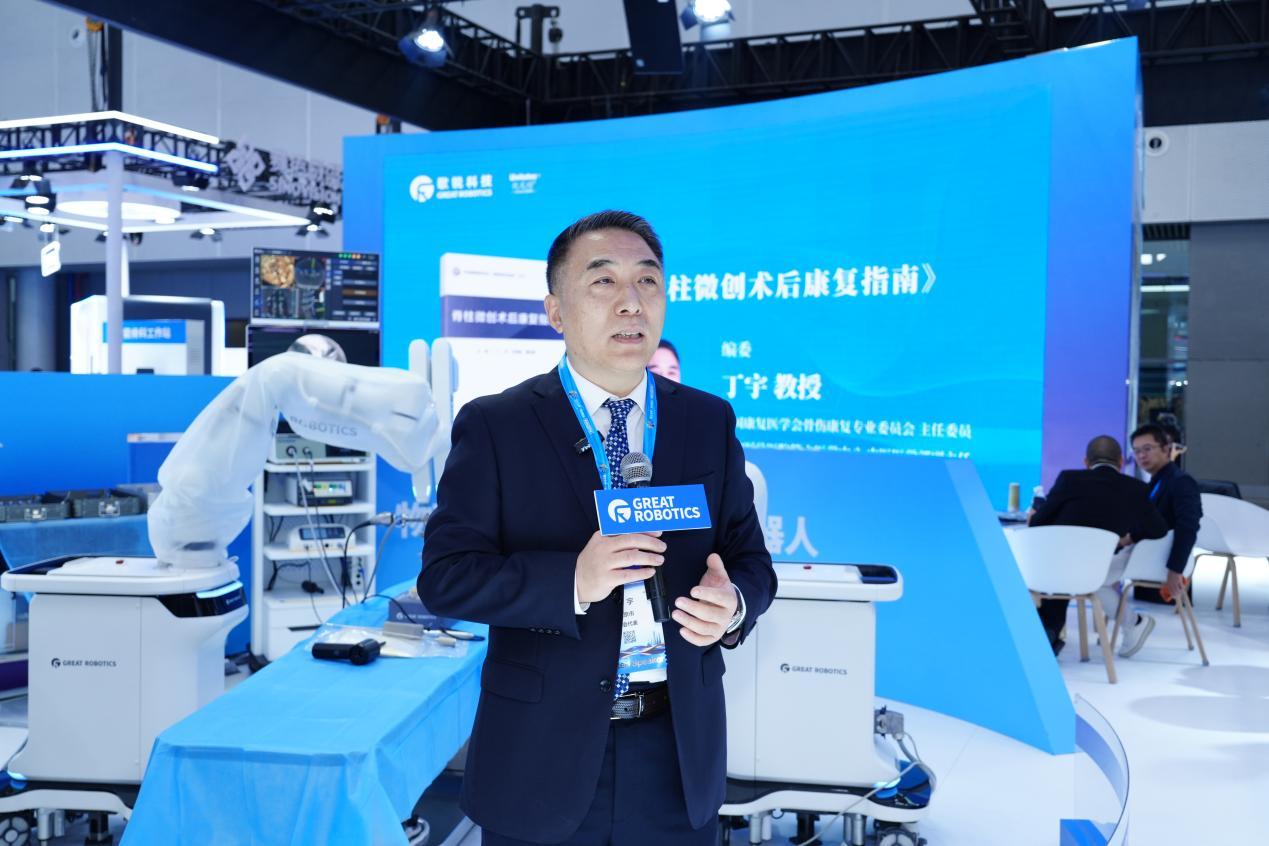
中国人民解放军总医院第六医学中心丁宇教授则表示:“国产装备不能只对标国外单品,要搭建自主可控的完整生态。像歌锐这样,打通影像、机器人、远程协同,形成统一平台,更容易建立统一的临床质控标准,也方便开展多中心临床研究、术式培训,推动微创技术良性、规范地普及。”
这种技术路径还可以向更多学科延伸。神经外科的导航路径、血管介入的腔内轨迹,同样能够通过影像测量和空间坐标进行复核。歌锐科技在打通单一科室手术流程的基础上,将不同科室接入同一技术底座,实现了从科室级解决方案向跨学科智能诊疗平台的拓展。
四个系列,一套架构
歌锐科技的「牛顿X」全域微创智能平台,以四个产品系列为基础,分别承担影像感知、精准执行、介入诊疗与远程协同等任务,并通过统一的平台架构相互连接,形成同一套技术底座上跨越多科室的四种接入方式。
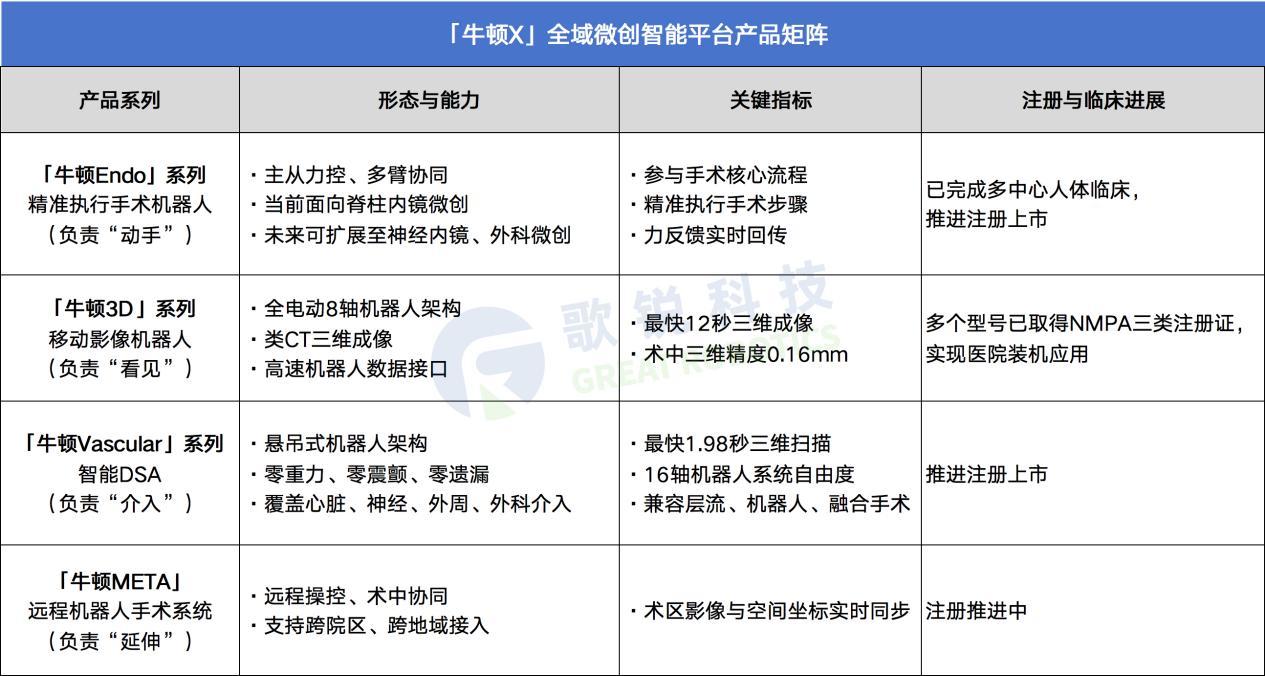
四类终端各解决一件事:「牛顿3D」负责看见,「牛顿Endo」负责动手,「牛顿Vascular」负责介入,「牛顿 META」负责延伸。组合起来才叫“全域”—— 不是多条业务线在各自体系内的产品集合,也不是单一专科工具的版本迭代,而是同一套底座上跨越多科室的四种接入方式。
平台化真正的差别在接口。影像与执行共用空间坐标系,规划软件不必为每个学科重写一遍,模块按术式增减。同一间复合手术室里,骨科、神经、血管介入接连上台,坐标系只需要建一次。
生态按三层看:设备层能组合,软件层能复用,术式层能生长。真正的生态,不是单一科室的“大一统”,而是三层都落在同一套坐标系里,才叫生态。
一条闭环:扫、算、动、验、协
手术机器人要完成更复杂的操作,需要将影像采集、智能规划、精准执行和结果复核连接起来。「牛顿X」平台将这些环节整合到一套技术体系中,并进一步延伸至远程手术协同。
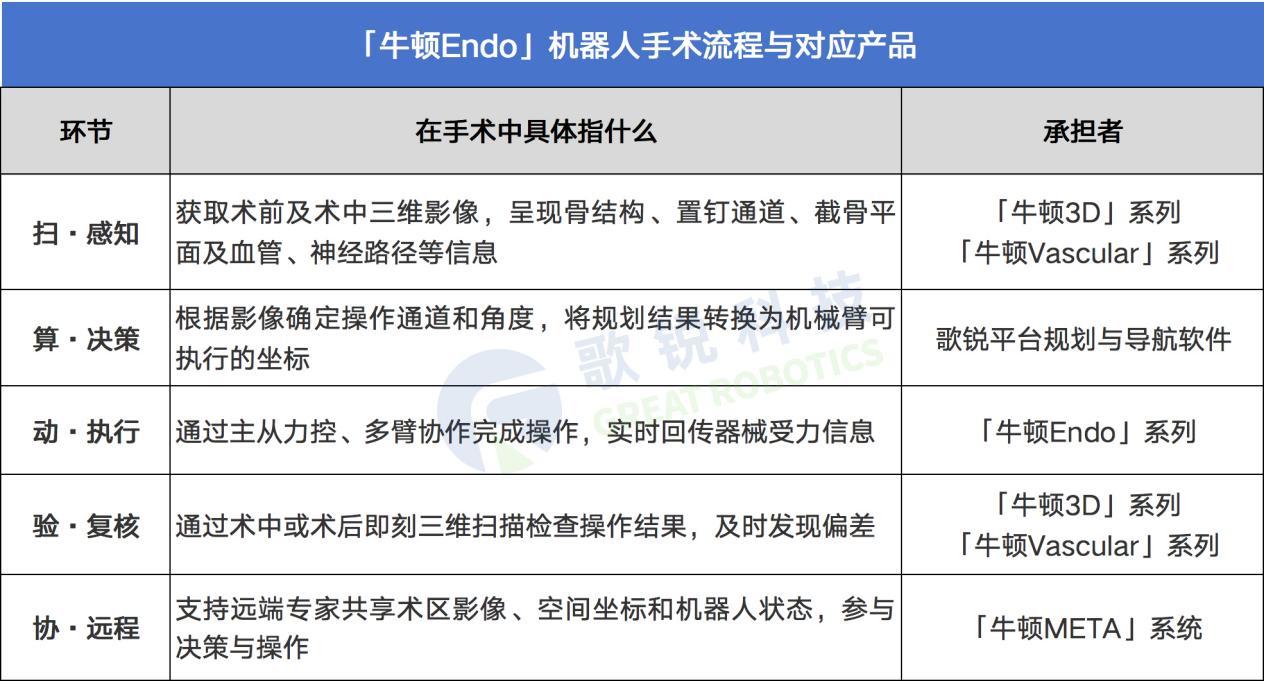
完整闭环的价值,在于不同系统之间的高效协同。歌锐同时研发影像设备、导航规划软件和手术机器人,能够在同一架构下完成数据交互与空间配准,减少跨设备数据转换和操作衔接工作。
远程协同进一步拓展了这一能力。专家即使身处异地,也可以通过同步的三维影像、空间坐标和机械臂状态获取术中信息,在统一的操作环境下参与手术决策与精准操作。
物理AI:四个耦合,一条链路
物理AI不从模型开始,从传感器开始。歌锐科技把四项关键技术耦合进同一平台:医疗大模型理解术式与操作意图,三维术中影像建立空间关系,多维力感知将“手感”转化为可测量的数据,自主协作机械臂将操作决策转化为具体动作。
四项技术协同,形成从视觉感知、组织形变预判、路径动态修正到精细操作执行的完整链路。相关关键计算在设备侧完成,为低时延闭环控制提供支持。
通过这套技术框架,机器人能够在预设路径执行的基础上,进一步感知术区实时状态,根据组织变化和操作反馈调整动作,并与医生进行动态协作。
在手术过程中,预设规划提供初始操作路径,实时感知和反馈控制则帮助系统适应当前患者的具体情况。歌锐科技通过物理AI与具身智能的融合,让手术机器人具备更高水平的环境理解与自主操作能力,为微创外科提供可落地、可验证的技术方案。
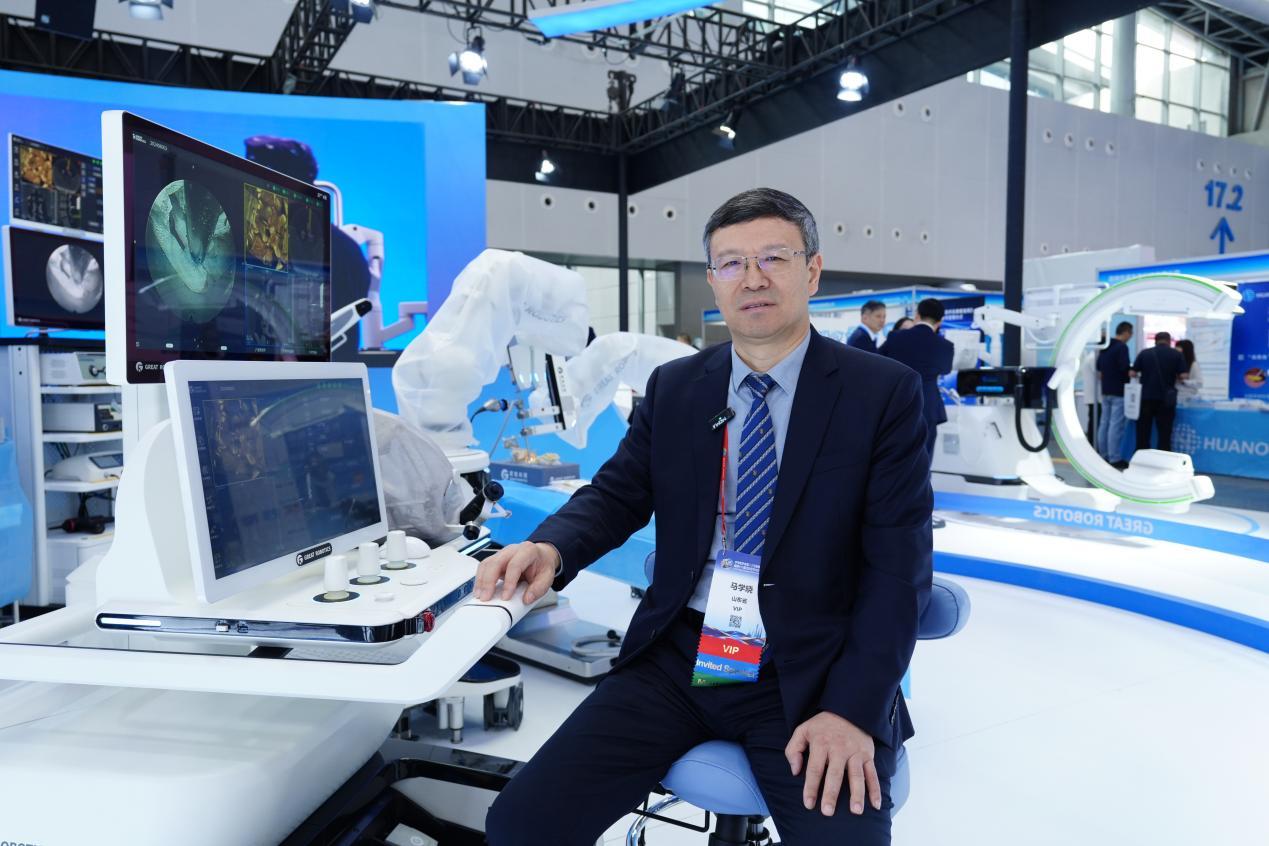
对此,青岛大学附属医院马学晓教授坦言:“很多医疗AI停留在术前规划、离线阅片。手术室是强干扰、动态变化的物理场景,这正是物理AI的难点。歌锐的优势是,AI不是独立于手术之外,而是和成像系统、机械臂、力感知深度耦合,实时跟随解剖变化动态调整路径。对脊柱内镜、双通道这类灵活术式来说,这种动态自适应能力,是突破传统机器人局限的关键。”
端侧:把判断留在手术室里
端侧常被理解成“把模型做小”,但这只是结果,不是目的。歌锐科技将轻量化后的AI模型部署在设备控制中枢,使影像重建、路径规划与机械臂控制能够在本地协同完成。
端侧部署主要带来两方面价值:
一是提高响应效率。术中三维重建不必等待网络回传——在手术台上,秒级与分钟级是两种工作流。
二是支持数据本地处理。患者原始投影数据可以保留在手术室内,系统支持离线影像重建,减少对网络连接的依赖,也为医院数据管理及不同地区的产品应用提供便利。
通过端侧计算,歌锐科技将影像处理、智能规划和机器人控制进一步整合,为物理AI在真实手术环境中的应用提供技术支撑。
三个中心,同一个答案
「牛顿Endo」系列多中心人体临床试验在山东大学齐鲁医院、青岛大学附属医院和中国人民解放军总医院完成。三个临床中心位于不同地区,涉及不同术者、手术室条件和患者情况,为评价系统的临床适用性与操作可重复性提供了基础。
山东大学齐鲁医院刘新宇教授对「牛顿Endo」系列的主从力反馈操控和全程参与手术的能力给予了积极评价,认为相关技术为骨科诊疗模式创新提供了新的方向。
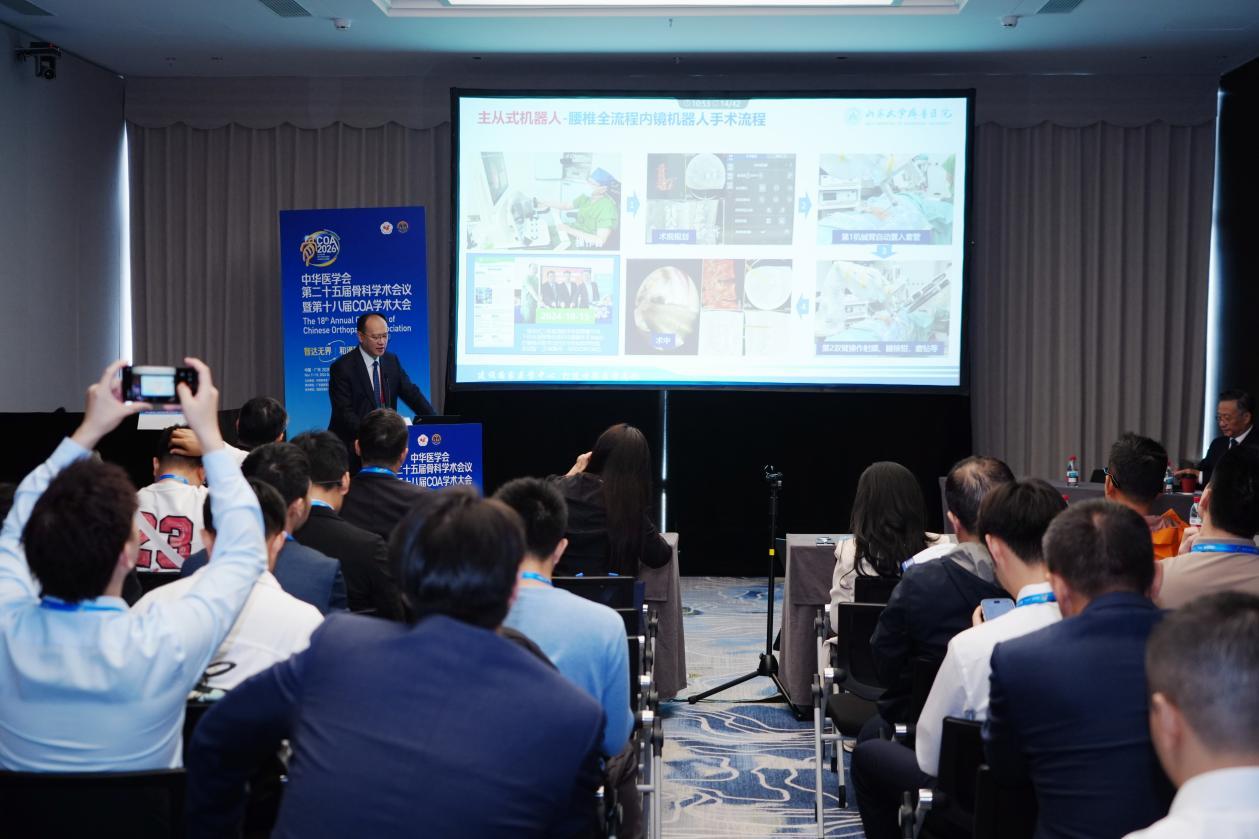
骨科是歌锐科技推进智能手术技术临床验证的重要领域。依托统一的平台架构,歌锐科技正将影像感知、精准执行和远程协同等能力拓展至更多微创诊疗场景。
物理AI,开启智能外科新阶段
智能医疗的下一步,是让AI具备与真实物理世界交互的能力。影像、算法、传感器和机器人执行机构的深度融合,将推动智能系统参与更多复杂的医疗操作,为精准外科与多学科微创诊疗打开新的空间。
歌锐科技正以「牛顿X」全域微创智能平台为基础,持续推进原创技术研发、临床转化和产业协同。从单一设备到智能诊疗体系,再到开放合作的产业生态,歌锐科技希望以长期投入和前瞻布局,推动中国原创智能手术技术走向更广阔的临床应用与全球市场。